마감 75일 전
[현대자동차] [로보틱스랩] 모바일로봇 위치 추정 및 주행 제어
기업형태
대기업
접수기간
2026년 09월 01일(화) ~ 2026년 12월 01일(화)
모집직무
채용인원
0명
회사위치
경기 의왕시 철도박물관로 37
근무지역
경기
지원방식
접수페이지
상세내용
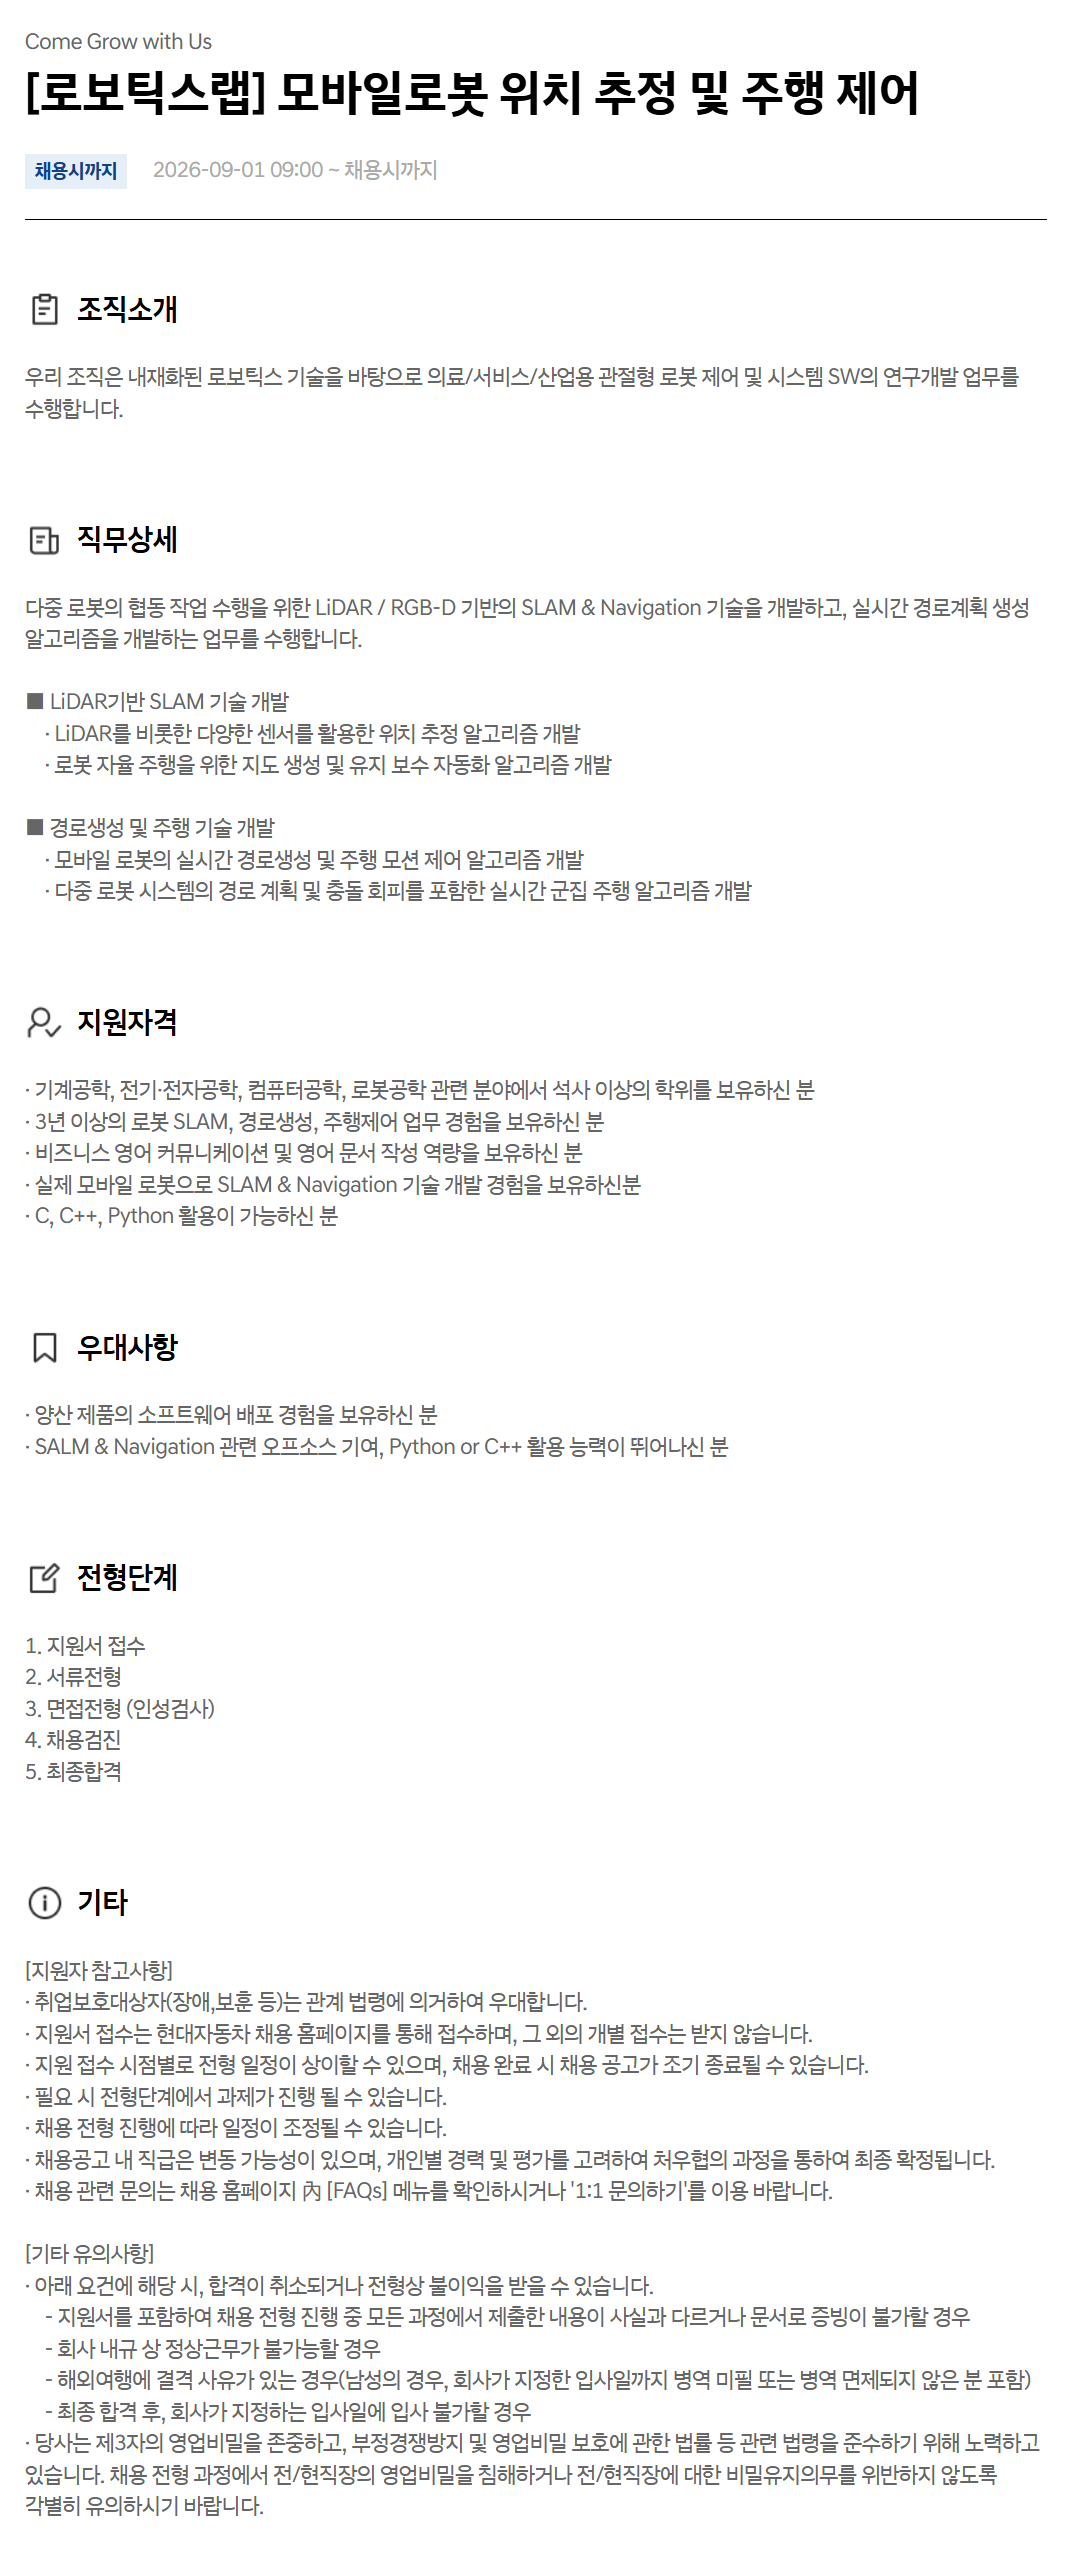
[현대자동차] [로보틱스랩] 모바일로봇 위치 추정 및 주행 제어
[직무 상세]
■ LiDAR기반 SLAM 기술 개발
· LiDAR를 비롯한 다양한 센서를 활용한 위치 추정 알고리즘 개발
· 로봇 자율 주행을 위한 지도 생성 및 유지 보수 자동화 알고리즘 개발
■ 경로생성 및 주행 기술 개발
· 모바일 로봇의 실시간 경로생성 및 주행 모션 제어 알고리즘 개발
· 다중 로봇 시스템의 경로 계획 및 충돌 회피를 포함한 실시간 군집 주행 알고리즘 개발
[지원자격]
· 기계공학, 전기·전자공학, 컴퓨터공학, 로봇공학 관련 분야에서 석사 이상의 학위를 보유하신 분
· 3년 이상의 로봇 SLAM, 경로생성, 주행제어 업무 경험을 보유하신 분
· 비즈니스 영어 커뮤니케이션 및 영어 문서 작성 역량을 보유하신 분
· 실제 모바일 로봇으로 SLAM & Navigation 기술 개발 경험을 보유하신분
· C, C++, Python 활용이 가능하신 분
[우대사항]
· 양산 제품의 소프트웨어 배포 경험을 보유하신 분
· SALM & Navigation 관련 오프소스 기여, Python or C++ 활용 능력이 뛰어나신 분
지원동기 질문
본인만의 차별화된 직무 강점과 이를 통해 당사에 기여할 수 있는 점에 대하여 기술해 주세요.
자세한 내용은 반드시 해당 홈페이지 또는 직접 문의를 통해 안내 받으세요.